Роботы и исследования · 9 ноября 2026
Как робот понимает, что находится вокруг него
Робот замечает препятствие, выбирает путь и продолжает движение. Что происходит между измерением расстояния и следующим шагом?
Для человека путь через кабинет выглядит просто: пройти между столами, обогнуть стул и остановиться у двери. Мобильному роботу приходится решать несколько связанных задач. Нужно получить сведения об окружающем пространстве, оценить своё положение и определить, как двигаться дальше.
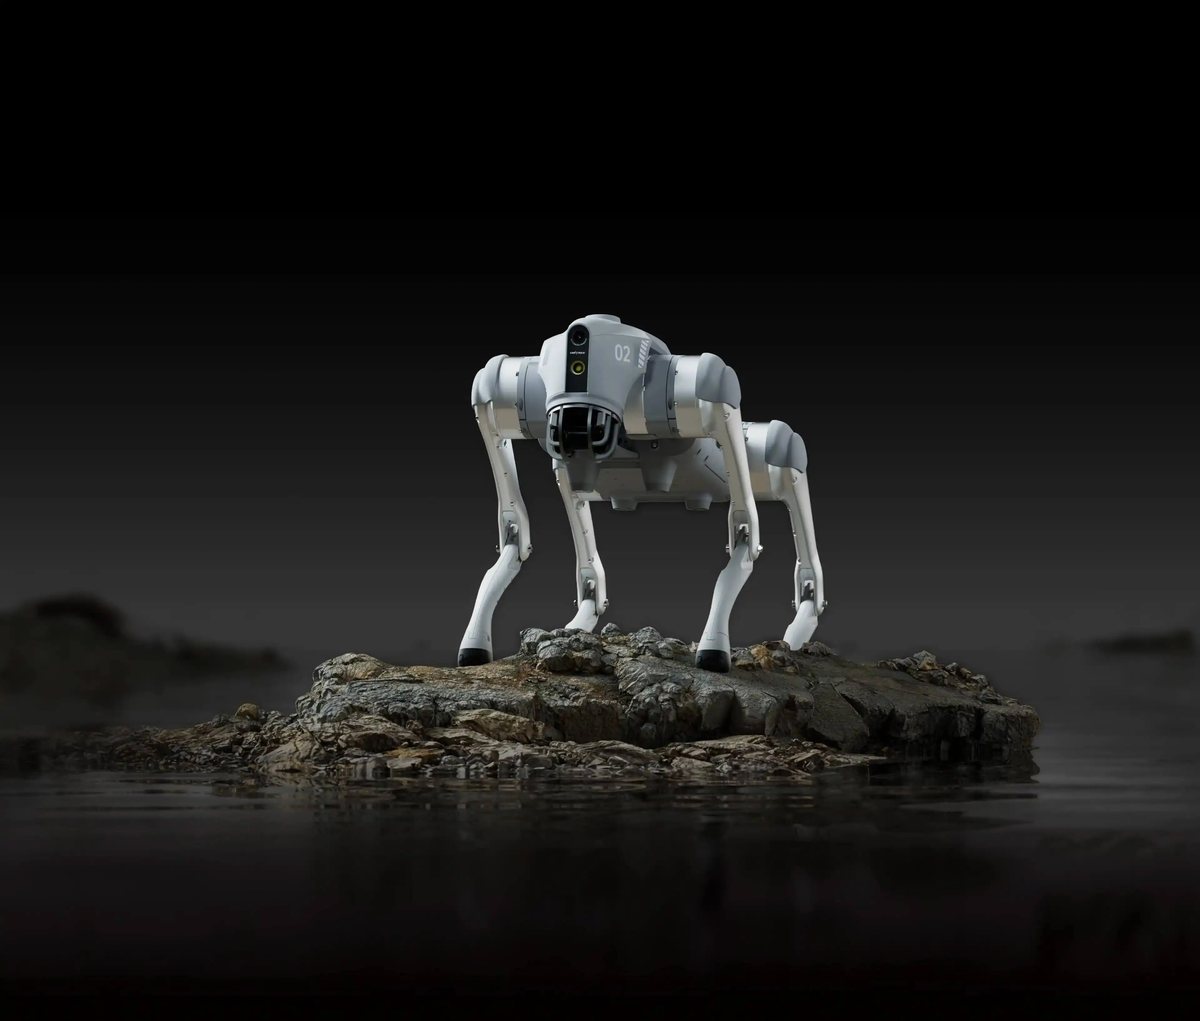
Навигация мобильного робота объединяет сенсоры, вычисления и управление движением. На примере четвероногих платформ, таких как Unitree Go2, удобно рассмотреть, как измерения превращаются в маршрут.
Как измерить пространство вокруг
Один из распространённых инструментов робототехники — лидар. Он использует световые сигналы для определения расстояний до окружающих поверхностей. Последовательность измерений позволяет получить пространственное представление части окружения.
Лидар не сообщает роботу готовую историю о помещении. Он формирует данные, которые ещё требуется обработать. Точка на измерении может соответствовать стене, ножке стола или другому объекту. Задача системы — использовать множество таких наблюдений для ориентации и движения.
В описании Unitree Go2 производитель указывает 4D LiDAR и функции построения трёхмерной карты. При обсуждении учебных сценариев полезно разделять наличие сенсора, встроенные функции платформы и возможности разработки в выбранной комплектации.
Зачем роботу карта
Карта позволяет соотносить текущие наблюдения с устройством пространства. В зависимости от подхода она может представлять поверхности, препятствия и области, по которым предполагается движение.
Представим комнату с двумя рядами столов. Для человека это узнаваемый интерьер. Для алгоритма навигации важны геометрия проходов, положение препятствий и доступные направления перемещения. Карта превращает множество отдельных измерений в основу для выбора пути.
При этом карта и текущее положение робота связаны между собой. Чтобы нанести наблюдение на карту, нужно понимать, откуда оно сделано. Чтобы определить положение, удобно сравнить новое наблюдение с уже известной картой. Эта взаимосвязь лежит в основе задач одновременной локализации и построения карты, которые часто обозначают сокращением SLAM.
Как выбрать путь к цели
После определения положения появляется следующая задача: соединить текущую точку с целью. Кратчайший геометрический отрезок подходит не всегда. Между точками могут находиться столы, перегородки или другие препятствия.
Планирование учитывает свободное пространство и размеры платформы. В узком проходе важна не только его ширина на карте, но и запас для движения. Для шагающей системы дополнительно имеет значение взаимодействие опор с поверхностью.
Полезно различать общий маршрут и ближайшее действие. Общий маршрут задаёт направление к цели. Локальное управление определяет, как выполнить следующий участок с учётом свежих данных сенсоров и текущего состояния робота.
Что меняется при появлении препятствия
Если на пути появился человек или переместили стул, прежнее представление об окружении может потребовать обновления. В зависимости от устройства системы робот может замедлиться, остановиться или выбрать другой путь.
Для преподавателя это интересный повод обсудить разницу между заранее записанным движением и поведением на основе измерений. В одном случае программа воспроизводит команды. В другом новые данные влияют на последующие действия.
Такое обсуждение не требует обещать платформе человеческое понимание мира. Навигация работает через конкретные измерения, модели и алгоритмы, каждый из которых решает свою часть задачи.
Какие вопросы можно исследовать в вузе
В лаборатории робототехники можно изучать представление карты, сравнивать траектории в моделируемых условиях, анализировать данные сенсоров или исследовать работу алгоритма при изменении сцены. Конкретная практическая работа зависит от доступных интерфейсов и инструментов разработки.
Например, студенческая задача может заключаться в сравнении двух планов движения между одинаковыми точками. В отчёте рассматривают длину маршрута, повороты и время выполнения в выбранных условиях. Отдельная работа может быть посвящена визуализации облака точек или обработке записанных данных.
Unitree публикует документацию и инструменты для разработчиков. Для вузовского проекта набор таких инструментов связывают с конкретной моделью и версией платформы. Это позволяет содержательно обсуждать исследовательскую задачу уже на уровне её архитектуры.
Kerneu Group предлагает роботов для образования и исследований. В разделе можно познакомиться с направлениями применения мобильных платформ и моделями оборудования.